¿Qué incluye el diseño de control de motores?
- Control vectorial (FOC) para motores BLDC y PMSM: lazos de corriente, velocidad y posición.
- Accionamientos para motores de inducción industriales.
- Etapa de potencia: topología del inversor, driver de puerta, medida de corriente y tensión.
- Aplicaciones hápticas y de posicionamiento preciso, como mandos con respuesta táctil programable.
- Protecciones: sobrecorriente, sobretensión, sobretemperatura y gestión de fallos.
- Diseño térmico y layout para electrónica de potencia.
- Monitorización de estado opcional con edge AI.
¿Qué es el control vectorial (FOC)?
El FOC controla un motor regulando por separado la corriente que genera par y la que genera flujo magnético, en un sistema de referencia que gira con el rotor. Frente a la conmutación simple en seis pasos ofrece un par más suave, mayor eficiencia y control preciso a baja velocidad, que es lo que necesitan la respuesta háptica y las aplicaciones tipo servo.
Proyectos de ejemplo
Mando háptico BLDC para estroboscopiosCosmoCaixa Barcelona
Banco de ciclos de vida con motor BLDCBetween Technology
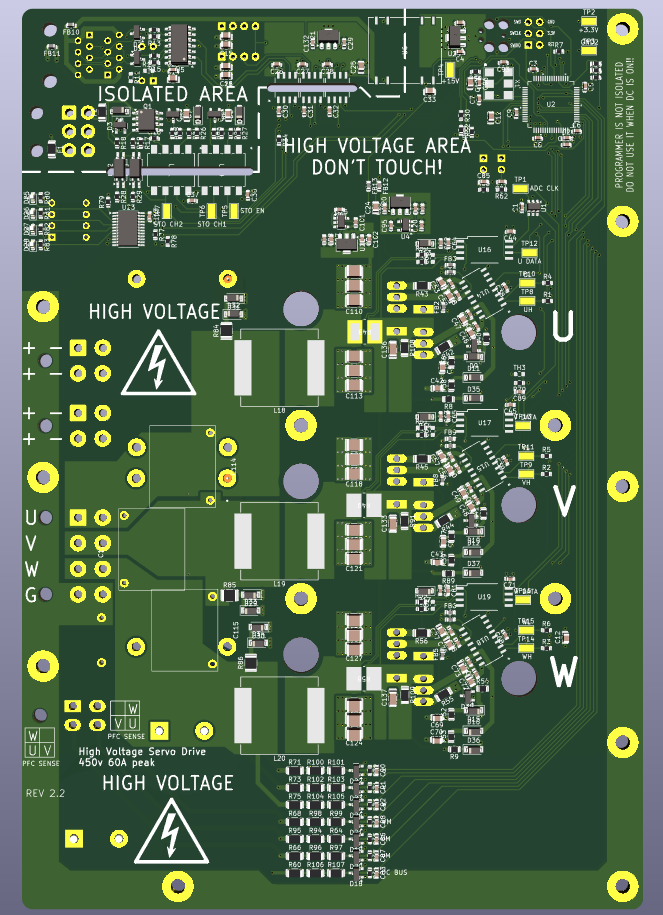 Driver industrial para motor de inducciónConfidencial
 Mantenimiento predictivo con ML en el edgeConfidencial
Driver industrial para motor de inducciónConfidencial
Mantenimiento predictivo con ML en el edgeConfidencial
Preguntas frecuentes
¿Con qué motores trabajáis?
Motores BLDC y PMSM, normalmente con control vectorial (FOC), y motores de inducción industriales. Indícanos los requisitos de motor y potencia.
¿Implementáis control vectorial (FOC)?
Sí. Desarrollamos firmware FOC para motores BLDC y PMSM, con lazos de corriente, velocidad y posición. Nuestro mando háptico BLDC lo utiliza para generar la respuesta táctil.
Última actualización: 2026-10-20